En kartleggingsjobb med drone, krav for krav: planen, ODM-rapporten og det som er uverifisert
En fagperson innen fotogrammetri ba oss vise en jobb slik en kunde ville sjekket den: hvert krav, hva som ble levert, dokumentasjonen og en status. Planlagt GSD står for seg som en antakelse, og alt ingen har målt, er merket UVERIFISERT.
Av Sander Helgesen · Sist sjekket
Kort fortalt
- Av sju krav er to oppfylt (koordinatsystem, formater), to er ikke oppfylt (en DSM av hele området, full dekning) og tre er UVERIFISERT: nøyaktigheten på 10 cm, og om bygg, stier og parkeringsrader, og trekroner, kan kjennes igjen, som bare vi har vurdert.
- Uten uavhengige kontrollpunkter er nøyaktigheten bare relativ. Rapportens relative CE90 på 0,119 m er ODMs anslag inne i modellen, ikke en måling mot innmålte punkter.
- Planlagt GSD er ikke verifisert nøyaktighet. Den setter en grense for den minste detaljen bildene kan vise, ikke mer.
- LoD er geometrisk detaljnivå, ikke en pikselstørrelse; guiden om LoD og GSD forklarer forskjellen.
- Planen er laget av Skyplanr for dette området; bildene er OpenDroneMaps offentlige dyreparkdatasett fra 2016 og ble ikke tatt etter denne planen.
Hvor hver del kommer fra
Vi kan ikke publisere en kundes jobb, og testkontoen har ingen egen flyvning over et kartleggingsområde, så eksemplet setter sammen offentlige deler og sier hva som er hva.
- Bestillingen: skrevet for dette eksemplet etter at prosesseringen var kjørt, med detaljer, nøyaktighet, format og dekning, og uten GSD.
- Planen: Skyplanr planla bestillingen for en DJI Air 3S på testkontoen, på et polygon vi tegnet rundt bildenes fotavtrykk ved Cleveland Metroparks Zoo i Ohio. Polygonet følger datasettet, ikke dyreparkens grense.
- Bildene: OpenDroneMaps offentlige dyreparkdatasett (CC0), tatt 2016-10-25 med et Sony DSC-WX220 på en eBee, en fastvinget drone som skrev GPS-posisjonene. Vi prosesserte de første 200 av 524 etter filnavn, settet vi tester nye versjoner av prosesseringen med; de andre 324 ville trolig fylt ut kantene.
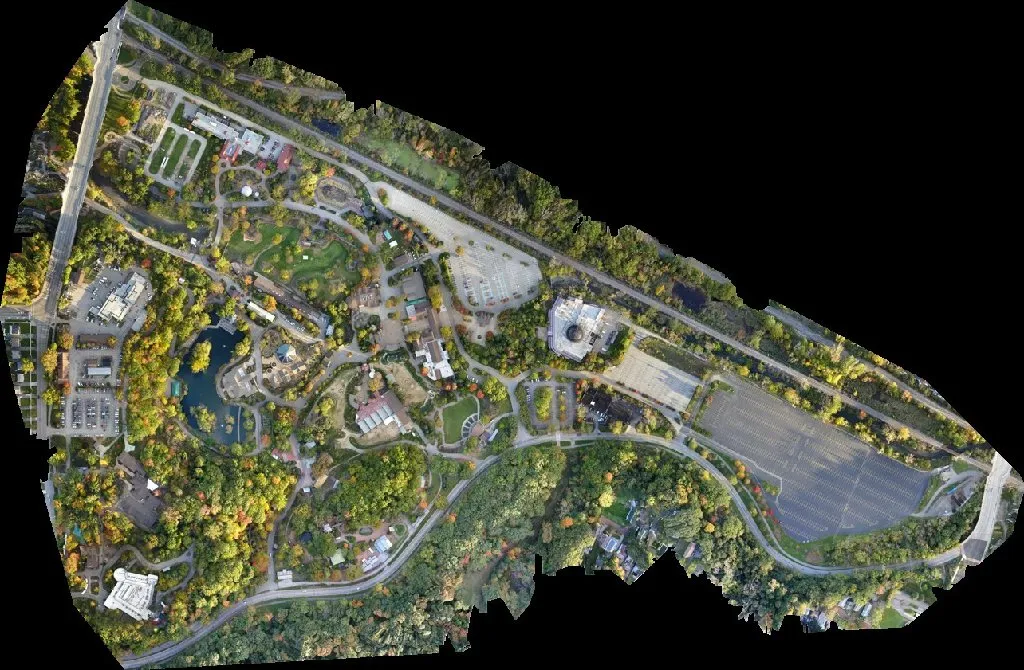
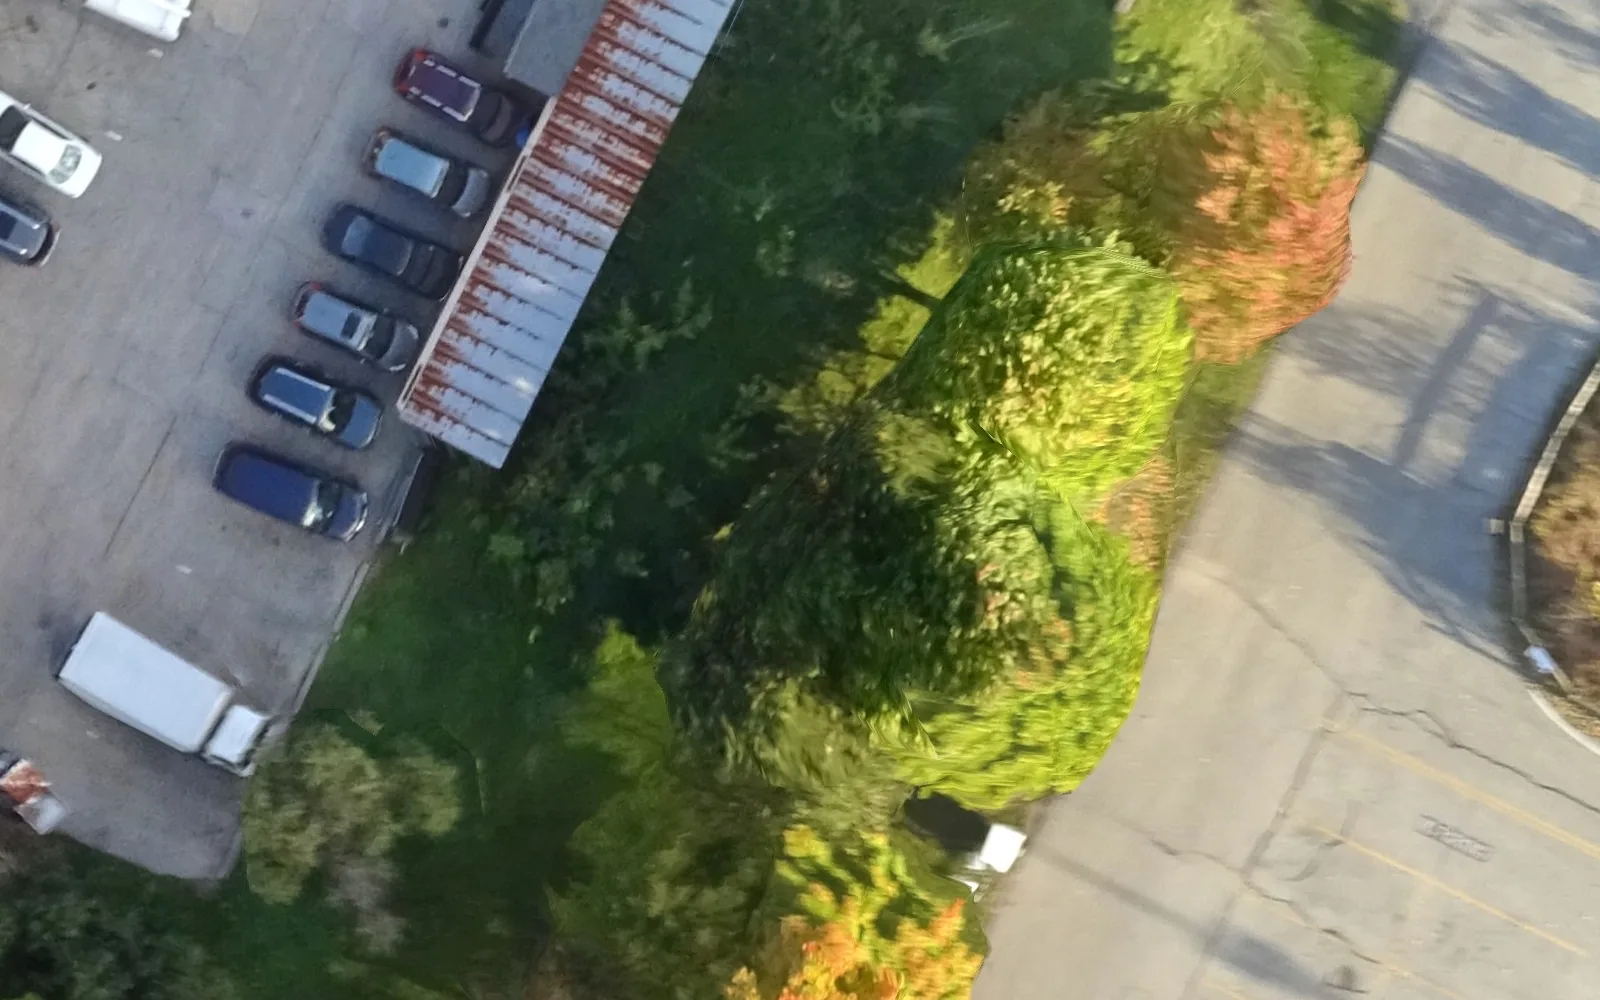
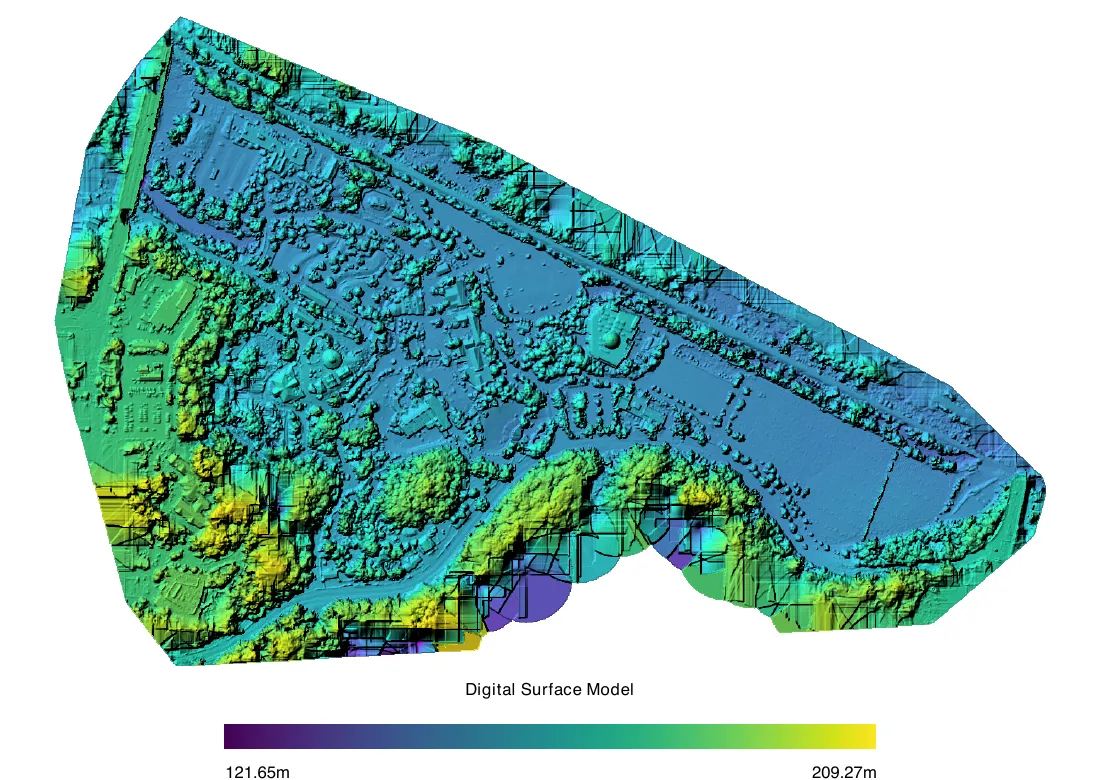
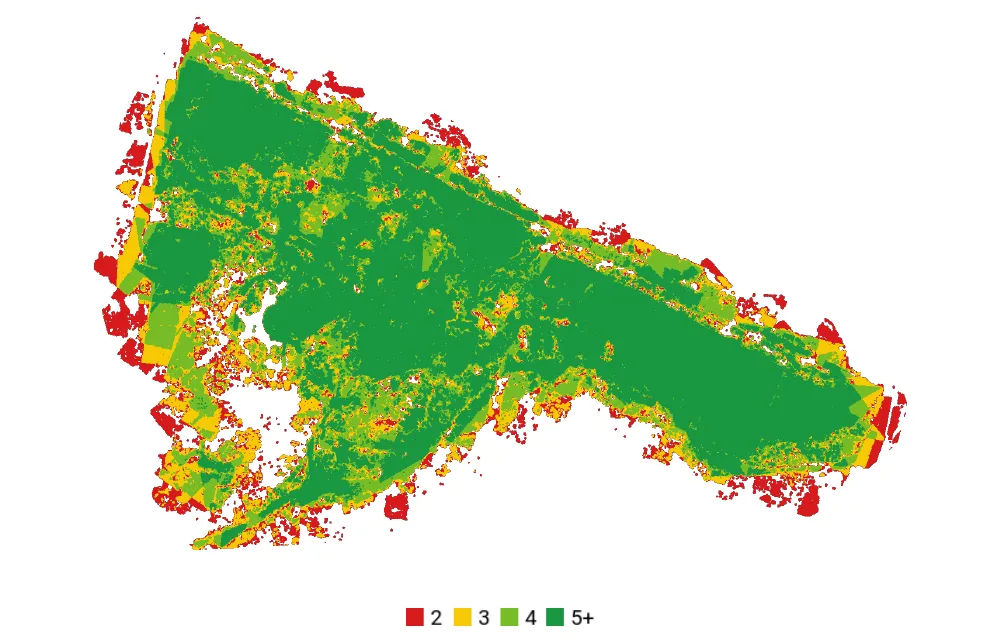
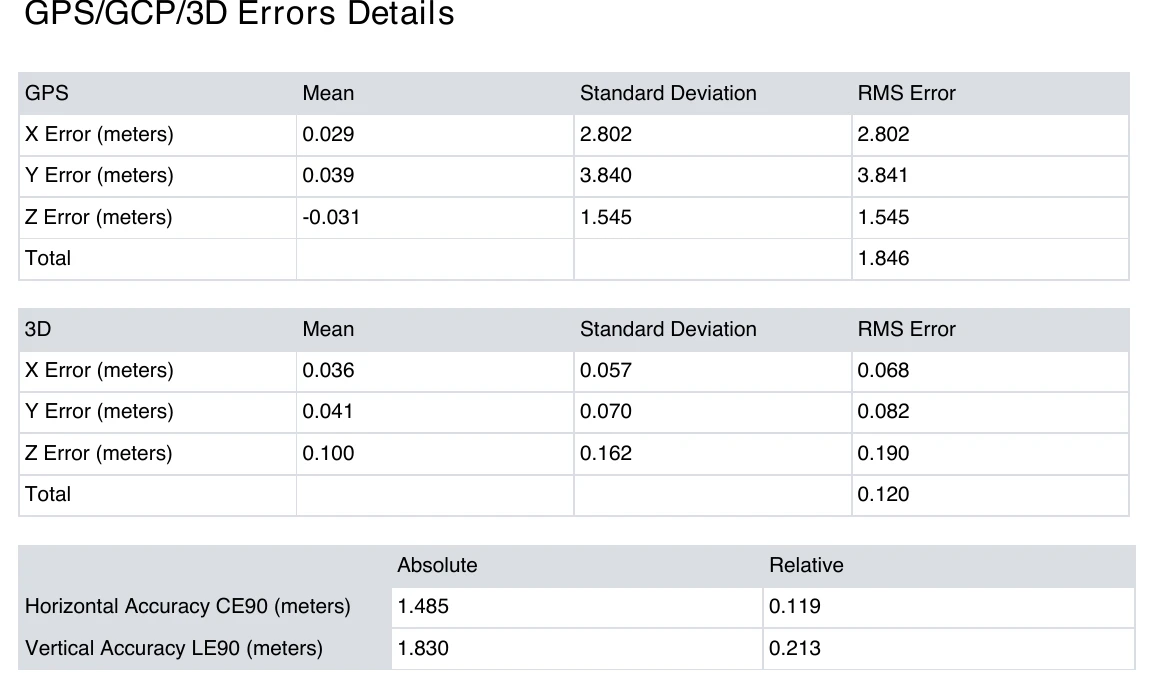
- Resultatene: prosesseringen i Skyplanr (ODM 3.6.2, worker 1.0.9, jobb cbec3f46) på de bildene. report.json og PDF-rapporten fra ODM er uendret; figur 1 til 5 er utsnitt av det den leverte (figur 1 jobbens forhåndsvisning, 2 hele ortofotoet, 3 til 5 PDF-rapporten).
Krav mot resultat
Bestillingen: ortofoto og overflatemodell av dyreparken til en situasjonsplan. Bygg, stier, parkeringsrader og trekroner skal kunne kjennes igjen. 10 cm horisontal nøyaktighet. Ortofoto og DSM som GeoTIFF i UTM sone 17N og en punktsky som LAZ. Dekning: hele polygonet.
Kravene i bestillingen, hva jobben leverte, dokumentasjonen og status. Oppfylt og Ikke oppfylt bygger på et verktøy i checks.txt eller en feil som synes i den publiserte rapporten; UVERIFISERT betyr at det bare hviler på vår egen vurdering, eller at ingenting er målt. Figurene står under tabellen, sjekkene våre i checks.txt.
Bygg, stier og parkeringsrader skal kunne kjennes igjen
- Levert
- Ortofoto med 3,26 cm/px. Alle tre er skarpe i utsnittet i full oppløsning. Vurdert visuelt av oss, ikke uavhengig; hele filen er ikke offentlig.
- Dokumentasjon
- Figur 1 og 2
- Status
- UVERIFISERT
Trekroner skal kunne kjennes igjen
- Levert
- Synlige som kroner, men utsmurt der bildene er sydd sammen. Om det er godt nok, er kundens vurdering.
- Dokumentasjon
- Figur 2
- Status
- UVERIFISERT
Overflatemodell (DSM) av hele området
- Levert
- DSM med 6,25 cm/px fra 32 234 160 punkter i den tette punktskyen. Brukbar over det meste av området, men flate skiver og trappetrinn langs den skogkledde sørkanten og stedvis langs nordøstkanten.
- Dokumentasjon
- Figur 3 (ODM-rapporten s. 2)
- Status
- Ikke oppfylt
10 cm horisontal nøyaktighet (uten målemetode eller antall kontrollpunkter)
- Levert
- Ingen passpunkter, RTK eller kontrollpunkter; posisjonene er bildenes GPS. ODMs anslag inne i modellen: relativ CE90 0,119 m. Kameraposisjonene avviker fra GPS-en med 2,80 m øst og 3,84 m nord (RMS). Ingenting er målt mot terrenget.
- Dokumentasjon
- Figur 5 (ODM-rapporten s. 4); report.json: accuracy.class relative, checkpoint_rms_m null
- Status
- UVERIFISERT
UTM sone 17N (ingen høydereferanse oppgitt)
- Levert
- Rasterfilene er merket EPSG:32617. LAZ-filen har samme projeksjon som WKT, uten EPSG-kode. Høydereferansen er ukjent (report.json: crs.vertical unknown).
- Dokumentasjon
- checks.txt §1 og 2
- Status
- Oppfylt
Ortofoto og DSM som GeoTIFF, punktsky som LAZ
- Levert
- ortho.tif og dsm.tif (Cloud Optimized GeoTIFF), dtm.tif, pointcloud.copc.laz (LAZ 1.4 med COPC), ODMs report.pdf og report.json.
- Dokumentasjon
- checks.txt §1 og 2
- Status
- Oppfylt
Dekning av hele planens polygon (59,7 ha, tegnet rundt datasettets fotavtrykk)
- Levert
- Ortofotoet dekker 97,3 % av polygonet (rapporten: 92,5 % av opplastingens eget område). Hull langs kantene; figur 4 viser tynn dekning over vann og tett skog.
- Dokumentasjon
- Figur 4; checks.txt §3
- Status
- Ikke oppfylt
Planen: antakelser, ikke resultater
Bestillingen nevner ingen GSD, så Skyplanr valgte omtrent 2,8 cm/px ut fra detaljene. Det er et utgangspunkt for planleggingen, derfor står det ikke i resultattabellen, og bildene som ble prosessert, kom uansett fra et annet kamera i en annen høyde. Oppsummeringen i planen sier riktignok at 2,8 cm/px «still supports 10 cm accuracy once you add surveyed ground control points». Det er en tommelfingerregel; bare kontrollpunkter kan vise det.
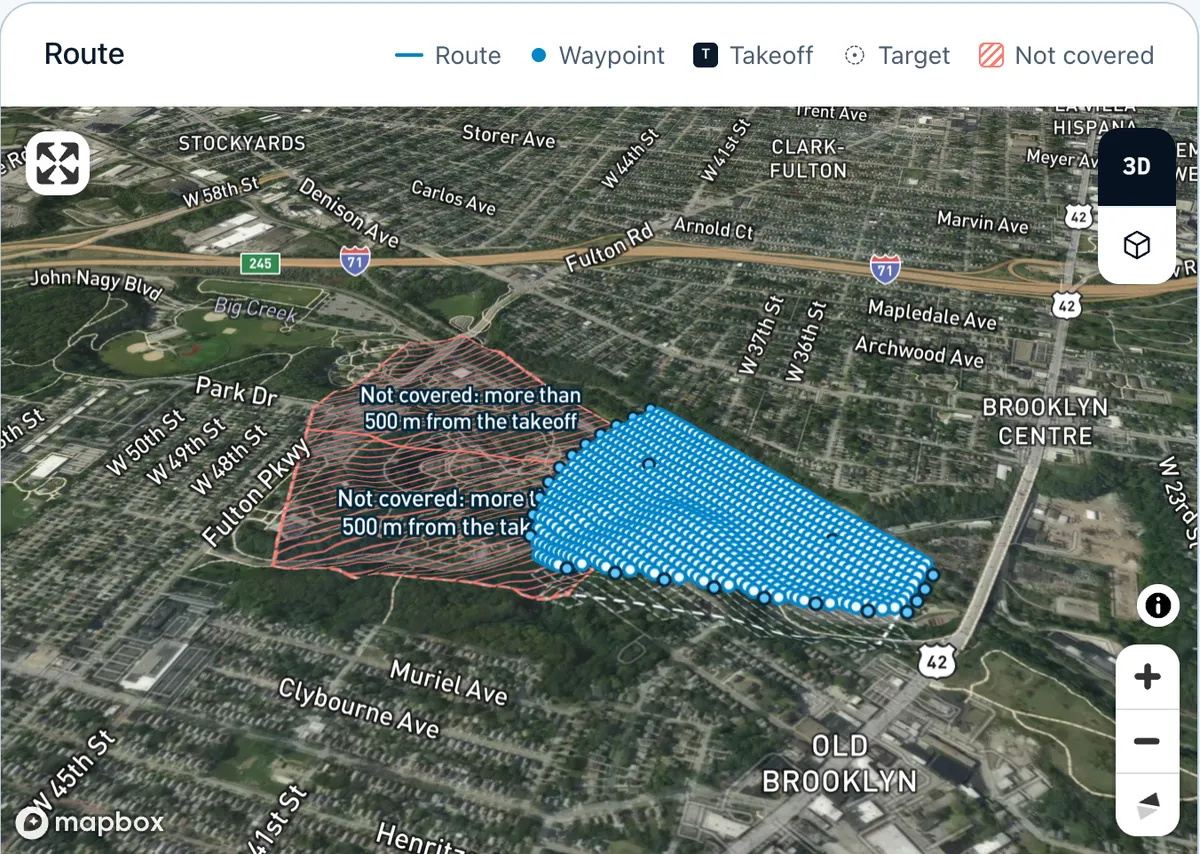
To ting til i planen betyr noe for resultatene. Den holder dronen innenfor 500 m fra pilotens startsted, så ett oppdrag dekker bare 19,0 av 59,7 ha, og resten trenger to startsteder til. Og for kravet på 10 cm ber den om 3 kontrollpunkter (CSV-eksporten foreslår 2), langt under de 20 NSSDA krever. To eller tre viser om noe er helt galt; de er ikke nok til å dokumentere nøyaktigheten.
Planen fra Skyplanr for samme område, ved siden av bildene som faktisk ble prosessert. Hver verdi i planen er en antakelse; bildene ble ikke tatt etter denne planen.
Drone og kamera
- Plan (antakelse)
- DJI Air 3S, 12 MP-modus
- Bildene som ble prosessert
- Sony DSC-WX220 på en eBee, en fastvinget kartleggingsdrone (EXIF), 2016
GSD
- Plan (antakelse)
- Omtrent 2,8 cm/px ved 80 m over bakken med terrengfølging (75 til 114 m over startstedet)
- Bildene som ble prosessert
- 3,62 cm/px i rekonstruksjonen, ortofoto 3,26 cm/px (målt av ODM)
Overlapp
- Plan (antakelse)
- 85 % forover og 81 % til siden på bakken (80/75 ved tretoppene)
- Bildene som ble prosessert
- Ikke oppgitt som forover/side; det meste av området ses av 5 eller flere bilder (figur 4)
Område
- Plan (antakelse)
- 19,0 av 59,7 ha i dette oppdraget. Den vestlige delen er over 500 m fra startstedet og er lagret som to egne oppdrag (23,9 og 20,3 ha) som overlapper kanten av dette.
- Bildene som ble prosessert
- 97,3 % av polygonet i ortofotoet
Bilder
- Plan (antakelse)
- 845 (811 rett ned, 34 skrå rundt det høyeste bygget i dette oppdraget) på 5 batterier, rundt 66 min
- Bildene som ble prosessert
- 200 (de første 200 av 524), 199 plassert
Sjekk av planen
- Plan (antakelse)
- 0 feil, 11 advarsler, blant dem at bildene rett ned dekker 39 % av polygonet (fotavtrykkene når litt forbi oppdragets linjer), at deler av polygonet er utenfor synsrekkevidde fra startstedet, og at bygg- og trehøyder er anslått
- Bildene som ble prosessert
- Ingen plan
Passpunkter og kontrollpunkter
- Plan (antakelse)
- Begrunnelsen i planen ber om 10 til 15 passpunkter og 3 kontrollpunkter, målt med RTK i UTM 17N; eksporten «Bakkekontroll (CSV)» foreslår 10 og 2, med markører på minst 29 cm
- Bildene som ble prosessert
- Ingen
Slik ville nøyaktigheten blitt sjekket
Dette er det som gjør den uverifiserte nøyaktigheten om til oppfylt eller ikke oppfylt. Ingenting av det ble gjort i dette eksemplet.
Gjør kravet presist
«10 cm horisontalt» trenger en målemetode. NSSDA oppgir nøyaktighet med 95 % konfidens; ASPRS Edition 2 oppgir RMSE. Bli enige om hvilken, og om koordinatsystem og høydereferanse, før flyvningen.
Mål inn kontrollpunkter og hold dem utenfor prosesseringen
Mål dem med RTK-GNSS eller totalstasjon, på tydelige punkter (malingsmerker, hjørner på kantstein, markører) spredt over hele området, også kantene. NSSDA krever minst 20; ASPRS Edition 2 krever minst 30 for en fullverdig vurdering. Passpunkter (GCP), hvis du bruker dem, er egne punkter.
Mål hvert kontrollpunkt i de leverte filene
Les av koordinatene til hvert kontrollpunkt i det ferdige ortofotoet og DSM-en, ikke i forhåndsvisningen i prosesseringsprogrammet, og regn ut avvikene i øst, nord og høyde.
Oppgi tallet sammen med metoden
Oppgi RMSE per akse (eller nøyaktighet med 95 % konfidens), antall kontrollpunkter, instrumentet og eventuelle punkter du tok ut, og hvorfor. Sett så status: oppfylt eller ikke oppfylt.
Regn med at denne jobben ikke klarer det
Uten passpunkter eller RTK hviler posisjonen på bildenes GPS, og her avviker de beregnede kameraposisjonene fra den med 2,80 m øst og 3,84 m nord (RMS). Et krav på 10 cm trenger passpunkter eller en RTK-drone først.
Hva tallene i rapporten sier, og hva de ikke sier
- GSD 3,62 cm/px, ortofoto 3,26 cm/px: oppløsning målt av ODM, ikke nøyaktighet.
- Reprojeksjonsfeil 0,837 px: bildene stemmer med hverandre. Modellen henger sammen; det plasserer den ikke riktig.
- Relativ CE90 0,119 m, LE90 0,213 m: ODMs anslag, ut fra reprojeksjonsfeilen, for hvor mye punkter kan flytte seg inne i modellen. Nyttig for å sammenligne jobber. «3D»-RMS i figur 5 (0,068 / 0,082 / 0,190 m i X, Y og Z) kommer fra det samme anslaget, så 7 til 8 cm der er ikke bevis for at et krav på 10 cm er oppfylt.
- overlap_median 2 i report.json: medianen av antall bilder per knytepunkt i den glisne punktskyen, ikke bilder per areal. Figur 4 teller bilder per punkt på overflaten.
- «Absolutt» CE90 1,485 m, LE90 1,83 m, og GPS-RMS 2,802 / 3,841 m: avstanden mellom bildenes GPS og de beregnede kameraposisjonene. CE90 er 90-persentilen; RMS-en trekkes opp av noen få bilder som ligger langt unna. Ingen av dem tester modellen mot terrenget.
- Dekning 92,5 %: ortofotoets andel av området som ble satt ved opplastingen. Mot planens polygon målte vi 97,3 % med samme metode.
- LoD, hvis en bestilling nevner det, er det geometriske detaljnivået i en 3D-modell. Det har ingen pikselstørrelse og ingen nøyaktighet; spør etter detaljene og nøyaktigheten hver for seg.
Der Skyplanr kommer inn
Skyplanr planlegger flyvningen for DJI Fly, merker GSD-en som en antakelse, foreslår plassering av passpunkter og kontrollpunkter med størrelsen på markørene, og sjekker planen før du får KMZ-filen. Prosesseringen lager ortofoto, DSM, punktsky og ODM-rapporten, og merker hvert resultat med relativ nøyaktighet, fordi den ikke måler mot kontrollpunkter ennå. Kartleggingsguiden tar for seg flyvningen.
Se teknologienSpørsmål
Oppfyller denne jobben 10 cm horisontal nøyaktighet?
Ukjent, og sannsynligvis ikke. Ingen har målt kontrollpunkter, så raden er UVERIFISERT. Uten passpunkter eller RTK hviler posisjonen på bildenes GPS-merking, som spriker med flere meter rundt de beregnede kameraposisjonene; hvor mye modellen er forskjøvet, er ukjent.
Ble bildene tatt etter planen fra Skyplanr?
Nei. De er OpenDroneMaps offentlige dyreparkdatasett fra 2016, tatt med et kompaktkamera fra Sony på en fastvinget drone. Skyplanr planla samme område for en DJI Air 3S, så planen og resultatene kan stå side om side.
Kan Skyplanr sjekke nøyaktigheten mot kontrollpunkter?
Ikke ennå. Skyplanr foreslår plassering av kontrollpunkter i planen og eksporterer dem til en RTK-rover, men prosesseringen leser ikke innmålte koordinater, så hvert resultat er merket med relativ nøyaktighet.
Kilder
Skyplanr er ikke tilknyttet guidene fra andre som er lenket her.
- OpenDroneMap: odm_data_zoo, the public test photos used here (CC0 1.0) (github.com)
- FGDC: National Standard for Spatial Data Accuracy (FGDC-STD-007.3-1998), 20 checkpoints, 95 % confidence (fgdc.gov)
- LIDAR Magazine: The ASPRS Positional Accuracy Standards, Edition 2 (30 checkpoints, RMSE) (lidarmag.com)
- Pix4D community: check points versus GCPs (check points are only for accuracy reporting) (community.pix4d.com)
- OpenDroneMap documentation: outputs and the quality report (docs.opendronemap.org)
- COPC: Cloud Optimized Point Cloud specification (LAZ 1.4) (copc.io)
- DJI Developer: DJI WPML overview (the KMZ format DJI Fly reads, the plan's export) (developer.dji.com)
Guiden beskriver hvordan DJI Fly oppførte seg da den sist ble sjekket, og DJI kan endre appen når som helst. Det er råd, ikke en tillatelse: du er fartøysjef, og stedet, geosonene og reglene sjekker du selv før du letter.
La Skyplanr lage filen.
Beskriv jobben, så planlegger Skyplanr veipunktoppdraget, sjekker det og gir deg KMZ-filen til DJI Fly.